应用说明 / 2026-09-03
六轴机械臂 CNC 上下料路径检查表:姿态与完整中间路径怎么核对?
六轴机械臂路径评审不能只看起点和终点,还要把TCP姿态、关节配置、完整末端包络、机床动态状态及中间路径证据绑定到受控版本。
 应用场景示意 / 实际路径、姿态、限制与安全边界以所选机器人厂家资料、项目模型和现场验证为准:完全生成的非特定国内员工与不同外貌背景成年国际访客在完整围护外讨论六轴机械臂服务单台 CNC 的取料、交接与退让位置。
六轴机械臂 CNC 上下料路径检查表应先列出毛坯取料、取料退让、机床门前、卡盘或夹具交接、机内退出、安全退让、成品放料以及必要的异常或维护位置,再为每个位置和路径段记录坐标基准及版本、TCP/工具姿态、目标关节配置、接近与退出方向、完整移动包络、机床动态状态和验证证据。清单只整理评审输入,不设计运动程序,也不能直接给出可达、无干涉、安全、节拍、精度或兼容结论。
先列真实位置,再谈六轴路径
路径评审要从真实项目位置开始,而不是先复制一组通用程序点。每个位置应说明工件是毛坯、成品还是待确认状态,机床门、卡盘或夹具和刀塔处于什么实际状态,并标记所用坐标基准名称与资料版本。没有测量、图纸或受控模型时,位置保持待验证。
可用CNC 自动化现场数据清单补齐机床开口、工件和现场资料,用单台 CNC 自动上下料方案核对概念物料路线。两者都不能替代六轴机械臂项目的实测位置、动态状态或程序版本。
| 位置类别 | 工件状态 | 机床状态 | 坐标基准/版本 | 证据状态 |
|---|---|---|---|---|
| 毛坯取料与取料退让 | ______ | ______ | ______ | ______ |
| 机床门前与进入 | ______ | ______ | ______ | ______ |
| 卡盘/夹具交接与机内退出 | ______ | ______ | ______ | ______ |
| 安全退让与成品放料 | ______ | ______ | ______ | ______ |
| 异常或维护位置 | ______ | ______ | ______ | ______ |
每个位置都要记录 TCP、工具姿态与完整包络
TCP 位姿之外,还要记录工具方向、允许接近方向和退出方向。检查对象不能只画机械臂本体,应包含夹爪、连接件、气管和线缆以及工件形成的完整移动包络,并把机床门、空卡盘或夹具、刀塔及其相关运动状态放入同一模型。
 应用场景示意 / 实际姿态、路径和间隙以项目数据为准:人物均为完全生成的非特定成年人,未进入危险区域示教;画面不代表真实客户到访、交付、路径验证或通过结论。
完整包络用于明确“什么在移动”,不提供通用间隙或机床内部安全区域。夹爪结构和抓取验证应单独参考CNC 自动上下料夹爪评估表,本文不设计夹爪、管线或末端工具。
把关节配置与 TCP 位姿绑定记录
同一个 TCP 笛卡尔位姿不一定只对应一种六轴关节配置。因此,位置记录还应保留目标关节配置、邻近解或所选厂家控制器提供的等效字段,并依据具体机器人资料核对关节位置限制、工具方向限制和物理范围。
UR 厂家文档中的特定字段只能说明为什么位姿评审要考虑目标关节解,不能直接套用到琦星或其他品牌控制器。没有所选型号、厂家说明和对应工具时,不能宣布位姿可达或关节配置正确。
把奇异位形作为独立开放项
奇异位形应按所选机器人厂家的说明和工具独立检查。记录发现位置、受影响的动作段、拟议修改、责任人和复核证据;不要因为末端点表面上可达,就把整条路径标为可用。
文章不推断任何琦星六轴型号的奇异位置、阈值或允许速度,也不把“计划避开奇异位形”写成已经保证平稳、安全或满足节拍。未关闭的问题应保持为开放项。
检查完整中间路径,不能只看起点和终点
六轴机械臂的关节运动与厂家支持的直线或工艺运动可能形成不同的中间状态。路径记录应区分实际采用的运动类别,对每段接近、交接、退出和退让过程保留完整中间状态检查,而不是只确认两个端点没有明显干涉。
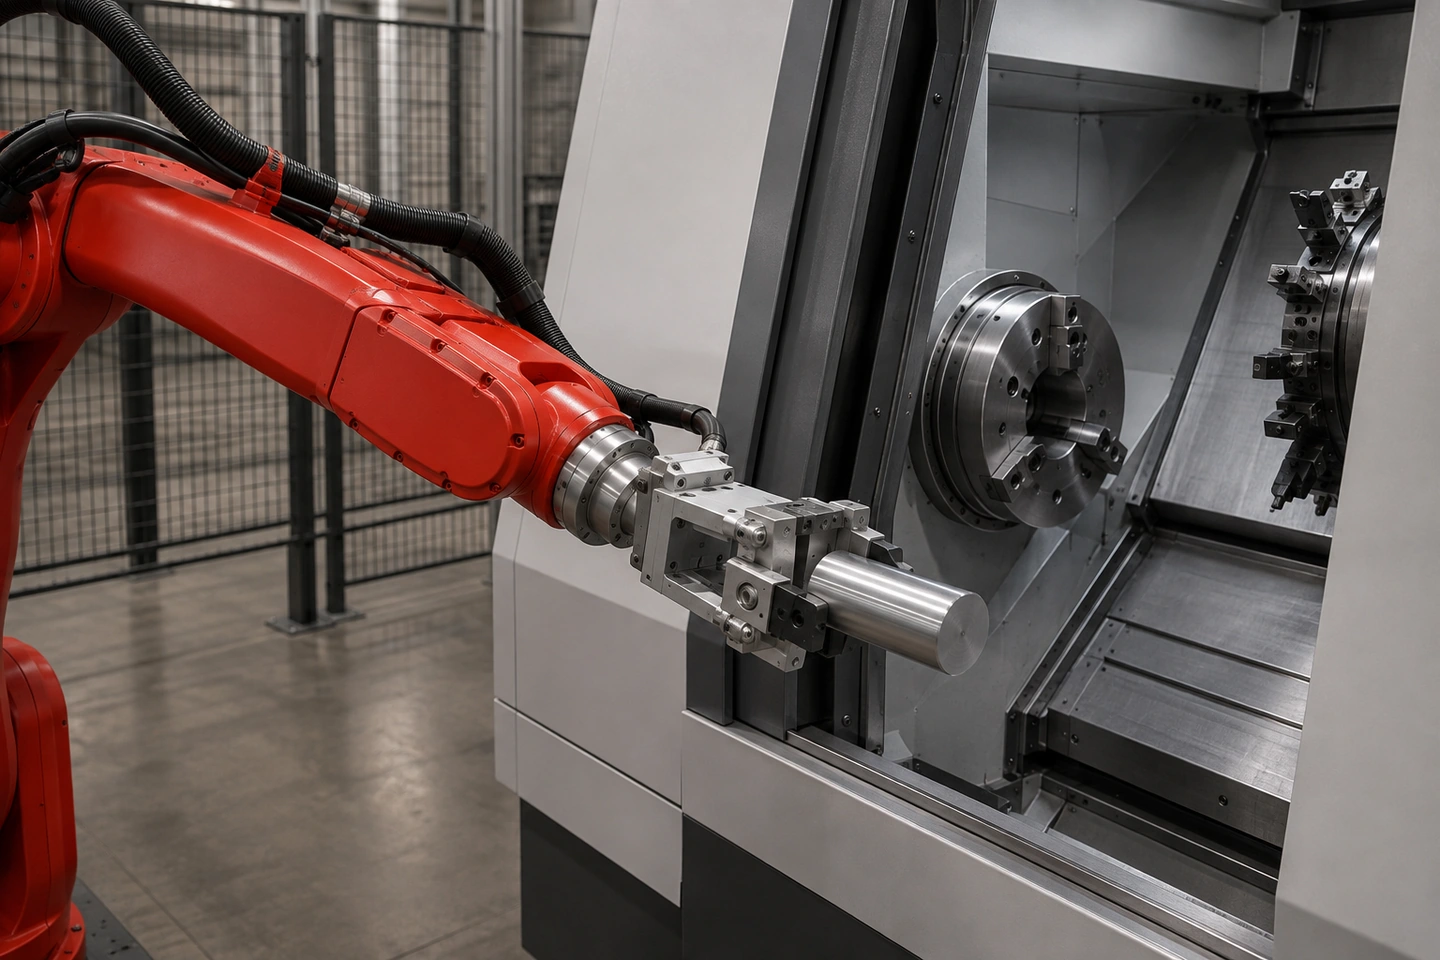 应用场景示意 / 不代表路径已验证:无人物技术细节不含文字、箭头、坐标、轨迹线或参数,不是客户现场、工程图、仿真结果、无干涉证明或性能证据。
端点无碰撞不能推出中间路径无碰撞。本清单也不替具体控制器选择运动指令、插补方式、速度、加速度或过渡参数。桁架机器人与六轴机器人上下料边界用于理解架构差异,本页不进行架构选型。
把机床动态状态放进同一模型
路径模型要关联机床门、卡盘或夹具、刀塔和相关运动部件在每一交接阶段的状态。只有外观尺寸或静态截图时,应把门行程、装夹位置和刀塔状态标为待测或待验证,不能假定内部空间始终可用。
安全退让、异常和维护位置可以列入位置清单,但人员进入、联锁、复位和风险控制属于人员进入与安全评审。本篇不设计安全功能,也不把“退让位置”直接等同安全状态。
锁定验证证据、版本和开放项
验证证据可以包括版本受控的布局或模型、厂家仿真或控制器预览、限制与碰撞检查,以及在适用风险控制下进行的实体比对。每份证据都要关联输入版本、包含的工件与机床状态、所选关节配置和仍未关闭的问题。
如果仿真与实体状态不一致、输入未知或开放项未关闭,应保持“待验证”,不能写成通过。仿真、动画或一次低速观察都不能单独替代厂家限制核对、风险评估、现场调试或生产验证。工件姿态与定位基准传递可补充工件交接特征,但不证明六轴路径可用。
六轴机械臂 CNC 上下料路径与姿态检查表
| 位置/路径段 | 工件与机床状态 | 坐标基准及版本 | TCP/工具姿态 | 目标关节配置或厂家等效字段 | 接近/退出方向 | 完整移动包络 | 中间路径与限制检查 | 验证证据/开放项 |
|---|---|---|---|---|---|---|---|---|
| 毛坯取料与退让 | 待项目填写 | 待项目填写 | 待项目填写 | 待项目填写 | 待项目填写 | 待项目填写 | 待项目填写 | 待项目填写 |
| 机床门前与进入 | 待项目填写 | 待项目填写 | 待项目填写 | 待项目填写 | 待项目填写 | 待项目填写 | 待项目填写 | 待项目填写 |
| 卡盘/夹具交接与退出 | 待项目填写 | 待项目填写 | 待项目填写 | 待项目填写 | 待项目填写 | 待项目填写 | 待项目填写 | 待项目填写 |
| 安全退让与成品放料 | 待项目填写 | 待项目填写 | 待项目填写 | 待项目填写 | 待项目填写 | 待项目填写 | 待项目填写 | 待项目填写 |
表格不得预填坐标、关节角、间隙、速度、运动指令、奇异阈值或可达、无碰撞、安全和验收结论。每项应明确是已确认、待现场验证还是项目决定。
常见问题
六轴机械臂路径检查与通用 reach study 有什么区别?
通用 reach study 整理实测点、包络和间隙输入;六轴路径检查进一步把 TCP 位姿与关节配置、奇异位形以及完整中间路径绑定。两者都不能自行得出兼容或安全结论。
同一个 TCP 位姿是否一定只有一种关节配置?
不一定。评审资料应保留目标关节配置、邻近解或厂家等效字段,并用所选机器人的资料和工具核对,不能只凭笛卡尔端点判断。
关节运动和直线运动的路径检查为什么不同?
因为它们可能形成不同的中间轨迹和关节状态。每种实际采用的运动段都要检查完整路径,端点无干涉不能代替中间状态核对。
这张表能否替代离线仿真、风险评估或现场调试?
不能。它只整理版本受控的路径输入与证据;厂家限制、仿真、风险评估、受控实体比对和现场调试仍需按项目分别执行。
来源与使用边界
本文只使用 QX019-F01 至 QX019-F06、QX-FCT-20260903-004、QX-FCT-20260903-007、QX-FCT-20260831-002 和 QX-FCT-20260829-001。厂家与 OSHA 资料只支持一般路径、关节配置、空间和验证原则,不构成中国项目合规、琦星型号能力或通过结论。
提交路径评审输入
请整理版本受控的机床、工件和末端工具资料,真实取放与退让位置、坐标基准、姿态、目标关节配置、机床动态状态、完整包络、仿真或实体比对证据及开放项,并提交六轴机械臂路径评审资料。评审不承诺可达、无干涉、节拍、精度、安全或兼容结果。