Ghi chú ứng dụng / 2026-09-05
Robot sáu trục cấp phôi CNC: chọn tay kẹp đơn hay kép?
Chọn kẹp đơn hay kép bằng cách đối chiếu nhiệm vụ, trạng thái phôi và thành phẩm, không gian tiếp cận cùng tải thực của cụm đầu tay.
 Minh họa bối cảnh ứng dụng: nhân vật do AI tạo trao đổi về robot sáu trục với hai kẹp rỗng; không phải chuyến thăm thực tế.
Chọn tay kẹp đơn hay kép cho robot cấp phôi CNC cần bắt đầu từ nhiệm vụ: kẹp nào lấy phôi, kẹp nào lấy thành phẩm, mỗi lần vào máy mang theo những gì. Sau đó đối chiếu không gian cửa máy, tải thực và trạng thái từng kẹp. Kẹp kép chỉ đáng cân nhắc về thời gian khi dữ liệu cho thấy nạp/dỡ là nút thắt cần xử lý.
Chọn theo nhiệm vụ, không chỉ theo số kẹp
Kẹp đơn dùng một bộ kẹp; kẹp kép có hai bộ trên cùng cụm đầu tay. Đây không phải hai cánh tay robot độc lập. Trước khi so sánh, xác định vai trò của từng kẹp trong giải pháp cấp phôi một máy CNC.
| Tiêu chí | Kẹp đơn | Kẹp kép |
|---|---|---|
| Phân công | Một kẹp lần lượt nhận nhiệm vụ | Phân nhiệm vụ cho từng kẹp |
| Không gian | Xét kẹp và chi tiết đang mang | Xét cả kẹp còn lại |
| Tải thực | Cụm đầu tay và chi tiết | Cả hai kẹp và các chi tiết đang mang |
| Trình tự | Ghi đường lấy, đặt, quay lại | Ghi thêm trạng thái phối hợp |
Nếu còn chọn kiến trúc chuyển động, xem robot giàn hay robot sáu trục.
Vẽ chuỗi phôi và thành phẩm trước
Hãy ghi chuỗi lấy phôi, nạp máy, lấy chi tiết sau gia công và trả thành phẩm. Với phương án kép, có thể xem xét một kẹp mang phôi đến máy, kẹp còn lại nhận thành phẩm. Khi đó phải kiểm tra trạng thái cả hai cùng mang chi tiết trước bước nạp phôi; không coi hai thao tác diễn ra đồng thời trong cùng mâm cặp.
 Minh họa bối cảnh ứng dụng: người và cảnh do AI tạo; robot đứng yên, chi tiết được đỡ chắc.
Điểm nhận và trả chi tiết cần thống nhất với bố trí khay phôi thô và thành phẩm.
Kiểm tra cả kẹp đang làm việc và kẹp còn lại
Kẹp còn lại vẫn chiếm không gian khi robot tiếp cận cửa, mâm cặp hoặc đồ gá. Ghi hình bao của nó cùng chi tiết đang giữ, rồi kiểm tra cả hướng vào và hướng rút ra. Việc này phải liên kết với bố trí vùng an toàn cho robot sáu trục.
Tải cần gồm kẹp, ngàm, tấm lắp, phụ kiện chuyển động và chi tiết thực sự đang mang. Dùng hồ sơ tải robot sáu trục (tiếng Anh) cho phần kiểm tra chi tiết theo nhà chế tạo.
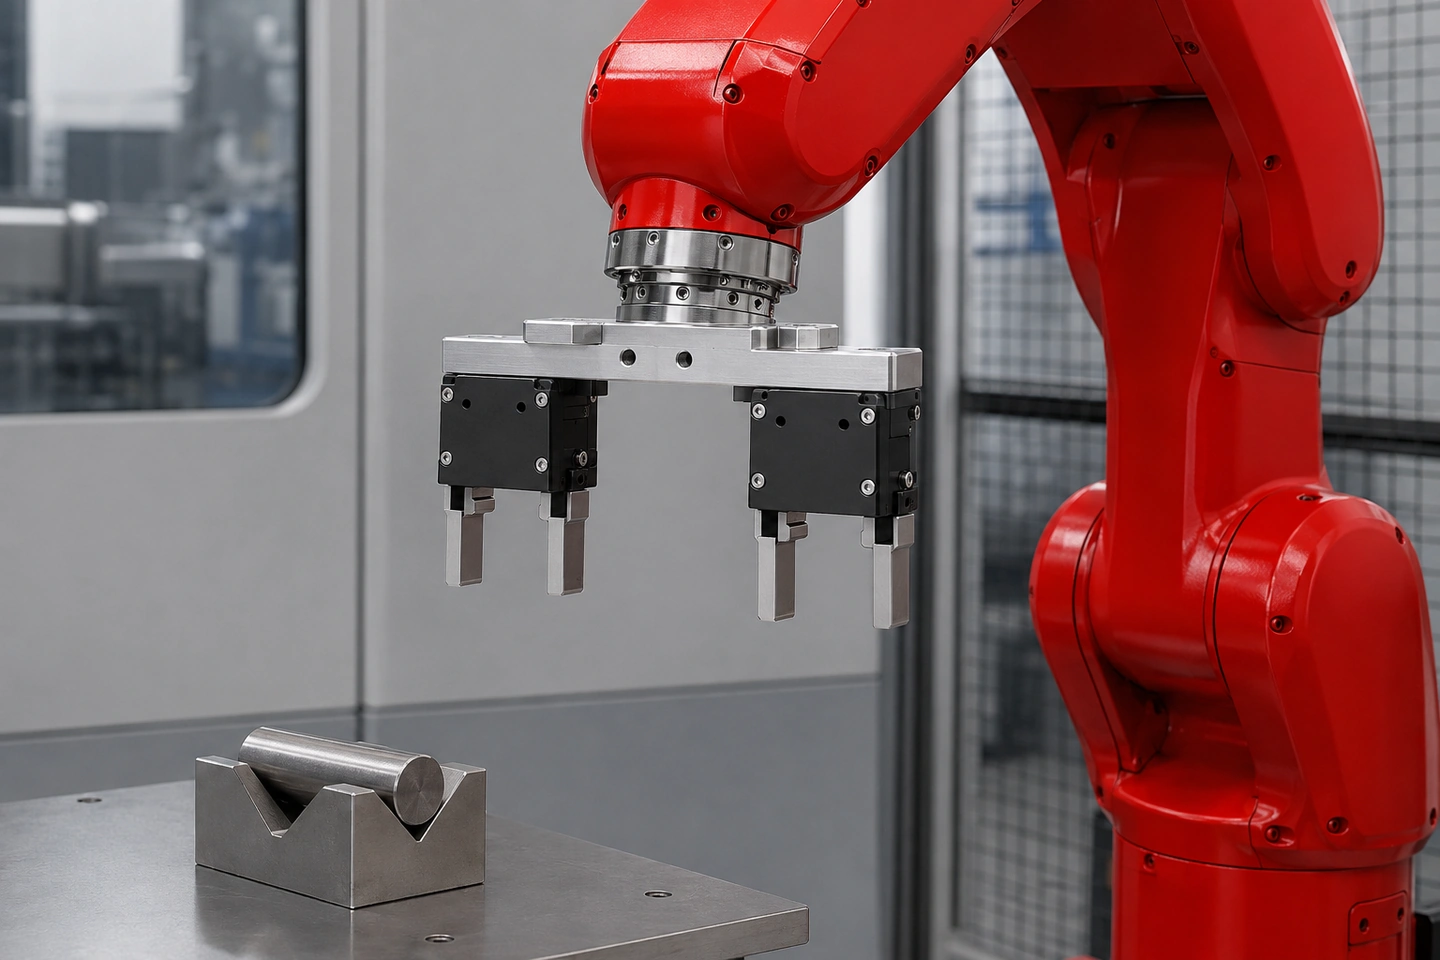 Minh họa bối cảnh ứng dụng: cụm hai kẹp rỗng và chi tiết được đỡ riêng, không thể hiện tải hoặc kích thước đã xác nhận.
Phôi thô và thành phẩm có yêu cầu tiếp xúc khác nhau. Đối chiếu thiết kế kẹp từ phôi thô đến thành phẩm, ghi từng kẹp đang giữ gì, cách nhận dạng và nguồn/tín hiệu cần xác nhận.
So sánh thời gian từ nút thắt thực tế
Ghi thời gian nạp/dỡ quan sát được và các bước chờ. Nếu nạp/dỡ không gây nút thắt, thêm kẹp có thể không giải quyết vấn đề. Cần xét cả hành trình và việc xác nhận trạng thái; không suy tốc độ từ số kẹp.
Bảng ghi dữ liệu bàn giao
Điền theo quy trình thực; mục chưa rõ giữ trạng thái “chưa xác nhận”.
| Điểm bàn giao | Trạng thái kẹp và chi tiết | Dữ liệu, bằng chứng | Việc cần xác nhận |
|---|---|---|---|
| Lấy phôi | Điền thực tế | Ảnh, quy trình | Ghi mục mở |
| Cửa máy | Điền thực tế | Bản vẽ, hình bao | Ghi mục mở |
| Lấy thành phẩm | Điền thực tế | Quy trình | Ghi mục mở |
| Nạp phôi | Điền thực tế | Quy trình | Ghi mục mở |
| Trả thành phẩm | Điền thực tế | Vị trí tiếp nhận | Ghi mục mở |
Câu hỏi thường gặp
Kẹp kép có luôn rút ngắn chu kỳ cấp phôi CNC không?
Không. Cần xác định nạp/dỡ có phải nút thắt và so sánh bằng dữ liệu quy trình thực.
Hai kẹp có làm tăng tải cho phép của robot không?
Không. Phải xét toàn bộ cụm đầu tay và từng trạng thái tải theo nhà chế tạo.
Kẹp không đang thao tác có cần xét khi kiểm tra cửa máy không?
Có. Hình bao của nó và chi tiết đang mang đều cần được kiểm tra.
Cần gửi dữ liệu gì trước khi chọn kẹp đơn hay kép?
Gửi quy trình, dữ liệu phôi/thành phẩm, cửa máy, đồ gá, cụm tải, tín hiệu và thời gian nạp/dỡ.
Nguồn tham khảo
SCHUNK mô tả ứng dụng kẹp kép; Robotiq giải thích lợi ích phụ thuộc nút thắt. Đây là cơ sở trao đổi nguyên lý, không xác nhận chức năng trên model QIXING.
Trao đổi phương án với QIXING
Chuẩn bị ảnh hoặc bản vẽ cửa máy, đồ gá, phôi/thành phẩm và bảng trên, rồi gửi dữ liệu chọn tay kẹp để QIXING cùng trao đổi phương án cho CNC của bạn.