应用说明 / 2026-09-10
六轴机械臂 CNC 上下料底座选型:自重、动态载荷与刚度怎样区分?
底座比较不能只看机器人自重,还要分开理解传递载荷、静态刚度和动态响应,并回到所选型号与现场接口资料。
 应用场景示意
不能只按机器人自重选底座。自重说明静态身份,运动和停止时传到底座法兰的力与力矩是另一类输入;静态刚度与动态响应也回答不同问题。本文只解释比较维度,实际设计或是否通过须回到所选型号和现场资料。
机器人自重和底座传递载荷分别说明什么
自重属于机器人本体的静态身份数据,帮助识别支撑对象。底座传递载荷则关注机器人运动和停止过程中,传至底座法兰的力与力矩工况。二者不能互相代替:知道自重,并不等于已经掌握某个程序和应用下的传递输入。
这些输入与具体机器人型号、程序及其他应用因素有关。公开的 UR15 手册可用于理解“自重”和“传递力与力矩”是不同概念,但其中的数值只属于该手册范围,不能抄到琦星或其他机器人。涉及姿态和路径时,可另看六轴机器人姿态与路径评审,那是与支撑讨论并列的另一类问题。
为什么还要区分运动、停止和外部振动
底座所面对的输入不只来自一个时刻。机器人运动工况、停止工况、外部振动和预期载荷循环,来源和发生时段可能不同。比较支撑方案时,应把这些项目输入分开提出,而不是用“运行时很稳”概括全部情况。
这里的重点不是替项目规定停止类别或计算方法,而是避免遗漏问题的来源。没有所选型号资料、程序条件或项目计算时,讨论应保留为待核项,不应由通用场景补出结论。
 应用场景示意
静态刚度与动态响应不能合成一个“稳”字
静态刚度关注载荷下可能出现的偏移或倾斜;动态响应关注支撑结构与机器人运动或外部振动之间的响应。支撑“够重”或外观看起来牢固,不能替代这两项的分别核对。
| 概念 | 关注的问题 | 为什么不能互相替代 | 适用依据边界 |
|---|---|---|---|
| 自重/静态身份 | 支撑对象本身是什么 | 不包含运动和停止时的传递工况 | 所选机器人身份资料 |
| 传递力与力矩 | 运动或停止时底座法兰承受什么输入 | 不能由自重字段推得 | 所选型号资料或项目计算 |
| 静态刚度 | 载荷下的偏移或倾斜 | 不说明动态响应 | 项目结构与安装条件 |
| 动态响应/外部振动 | 运动或振动相关的响应 | 不等同于静态刚度 | 实际工况和项目依据 |
| 安装接口 | 各组件怎样分别对应资料 | 不能代替结构比较 | 适用型号与版本文件 |
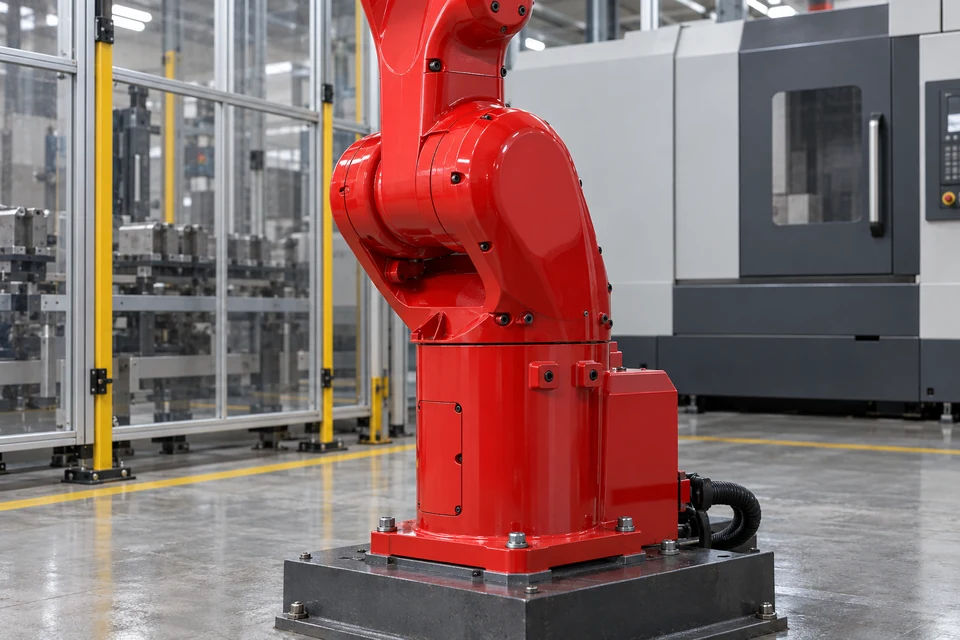 应用场景示意
选型讨论应回到哪些接口与厂家依据
底座接口、末端法兰、控制箱或示教器,以及底座与地基的界面,应分别对应适用型号与版本资料。UR20 的安装说明可作为“接口需要分开看”的概念来源,但其安装细节并不适用于其他机器人。
因此,候选方案的讨论应回到所选机器人、现场结构和当前厂家资料。需要整理调试前实体与版本信息时,可参考六轴机械臂调试前核对;该页面不替代底座设计。
常见问题
机器人自重能不能直接作为底座选型依据?
不能。自重与运动、停止时传递到法兰的载荷需要分开看;仅有自重不能替代完整输入。
静态刚度和动态响应有什么区别?
静态刚度解释载荷下的偏移或倾斜,动态响应解释与运动或外部振动相关的响应。两者不提供频率、阈值或合格判断。
底座越重、看起来越稳就一定适合吗?
不一定。重量和外观不能合并传递载荷、静态刚度与动态响应,也不能据此推荐材料、板厚或施工方法。
能把 UR 安装手册的数值直接用到琦星机器人吗?
不可以。应保留原手册的型号和版本,实际接口与结构要求回到所选设备及项目资料;缺资料时不能给出设计或通过结论。
来源与适用边界
- Universal Robots UR15 — Dimensioning the Stand:用于区分传递力与力矩、静态刚度及动态响应等概念;该来源仅适用于 UR15 和所引手册版本。
- Universal Robots UR20 — Mounting Description:用于说明机器人本体、末端法兰、控制箱/示教器等接口应分别依据适用资料;不转用其安装细节。
本文不提供载荷、频率、材料、板厚、基础、锚栓或安全系数,也不构成底座设计、兼容、安全、验收或生产放行结论。
联系琦星
可提供所选机器人、候选支撑方案、当前厂家资料和未确认问题,通过联系琦星交流。资料讨论不承诺推荐型号、兼容、安全或性能结论。