Ghi chú ứng dụng / 2026-09-05
Khảo sát vị trí lắp robot sáu trục và lối bảo trì cho cell CNC
Khảo sát vị trí robot sáu trục cần gắn layout có phiên bản với mốc đo, vùng bao động, lối phục vụ và các đầu vào chưa xác nhận.
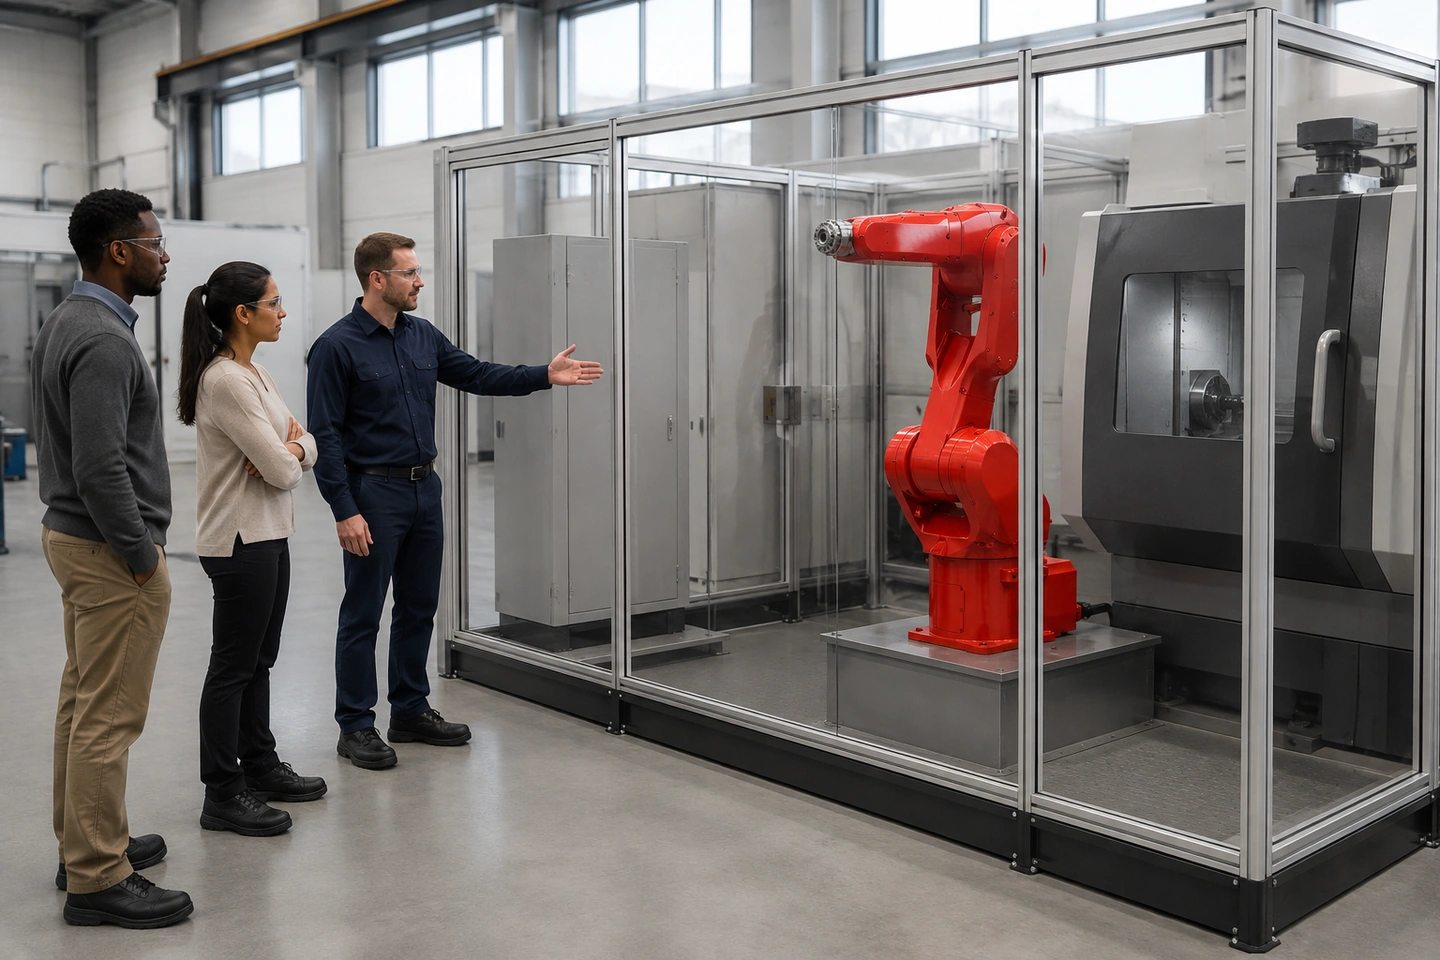 Minh họa bối cảnh ứng dụng: nhân viên nhà máy tại Trung Quốc và khách quốc tế trưởng thành có ngoại hình khác nhau, đều là người không cụ thể được tạo hoàn toàn, trao đổi ngoài vùng bảo vệ về robot sáu trục, tủ và lối bên máy CNC đang dừng.
Để khảo sát vị trí lắp robot sáu trục cho một cell CNC, hãy dùng mốc đo và layout có phiên bản để ghi đế hoặc bệ robot, tủ, CNC, thiết bị ngoại vi, cáp hoặc ống, điểm kết nối và ranh giới sàn. Trên cùng layout, chồng vùng bao của robot, EOAT và chi tiết với cửa CNC, mâm cặp, đồ gá, ụ dao, cửa bảo trì và xử lý phoi. Tuyến vận hành, vật liệu và bảo trì phải được ghi riêng. Điểm chưa xác nhận cần có bằng chứng, chủ sở hữu và hành động tiếp theo; khảo sát không kết luận tầm với, tương thích hay an toàn.
Bắt đầu bằng mốc đo, hướng ảnh và layout có phiên bản
Ảnh chỉ có ích khi người xem biết nó được chụp từ đâu, đang nhìn theo hướng nào và đối chiếu với layout nào. Trước khi bàn về vị trí robot, hãy cố định hệ tọa độ hoặc mốc đo dự án, sau đó ghi vị trí dự kiến của đế hoặc bệ robot, tủ điều khiển, CNC, thiết bị ngoại vi, tuyến cáp hoặc ống, điểm kết nối và ranh giới sàn thực tế.
Mỗi ảnh hiện trường nên liên kết với hướng nhìn, mốc và phiên bản layout. dữ liệu hiện trường cho tự động hóa CNC có thể hỗ trợ việc thu thập dữ liệu đầu vào. Bản khảo sát này không điền sẵn tọa độ, kích thước, tải nền hay chi tiết neo móng.
Chồng vùng bao và các trạng thái động trên cùng một layout
Khi chỉ nhìn robot ở tư thế dừng, phần không gian cần xem xét có thể bị bỏ sót. Layout khảo sát cần biểu diễn vùng chuyển động lớn nhất, vùng bị giới hạn và vùng vận hành của robot cùng EOAT, chi tiết và phụ kiện; đồng thời chỉ ra các trạng thái động có liên quan của cửa CNC, mâm cặp hoặc đồ gá, ụ dao, cửa bảo trì và thiết bị xử lý phoi.
Đây là dữ liệu đầu vào cho đánh giá tiếp theo, không phải thiết kế hàng rào hay khoảng cách bảo vệ. Nội dung bố trí vùng an toàn cho robot sáu trục nói về các vùng an toàn; bài này chỉ ghi các đối tượng và trạng thái cần xuất hiện trong khảo sát vị trí lắp.
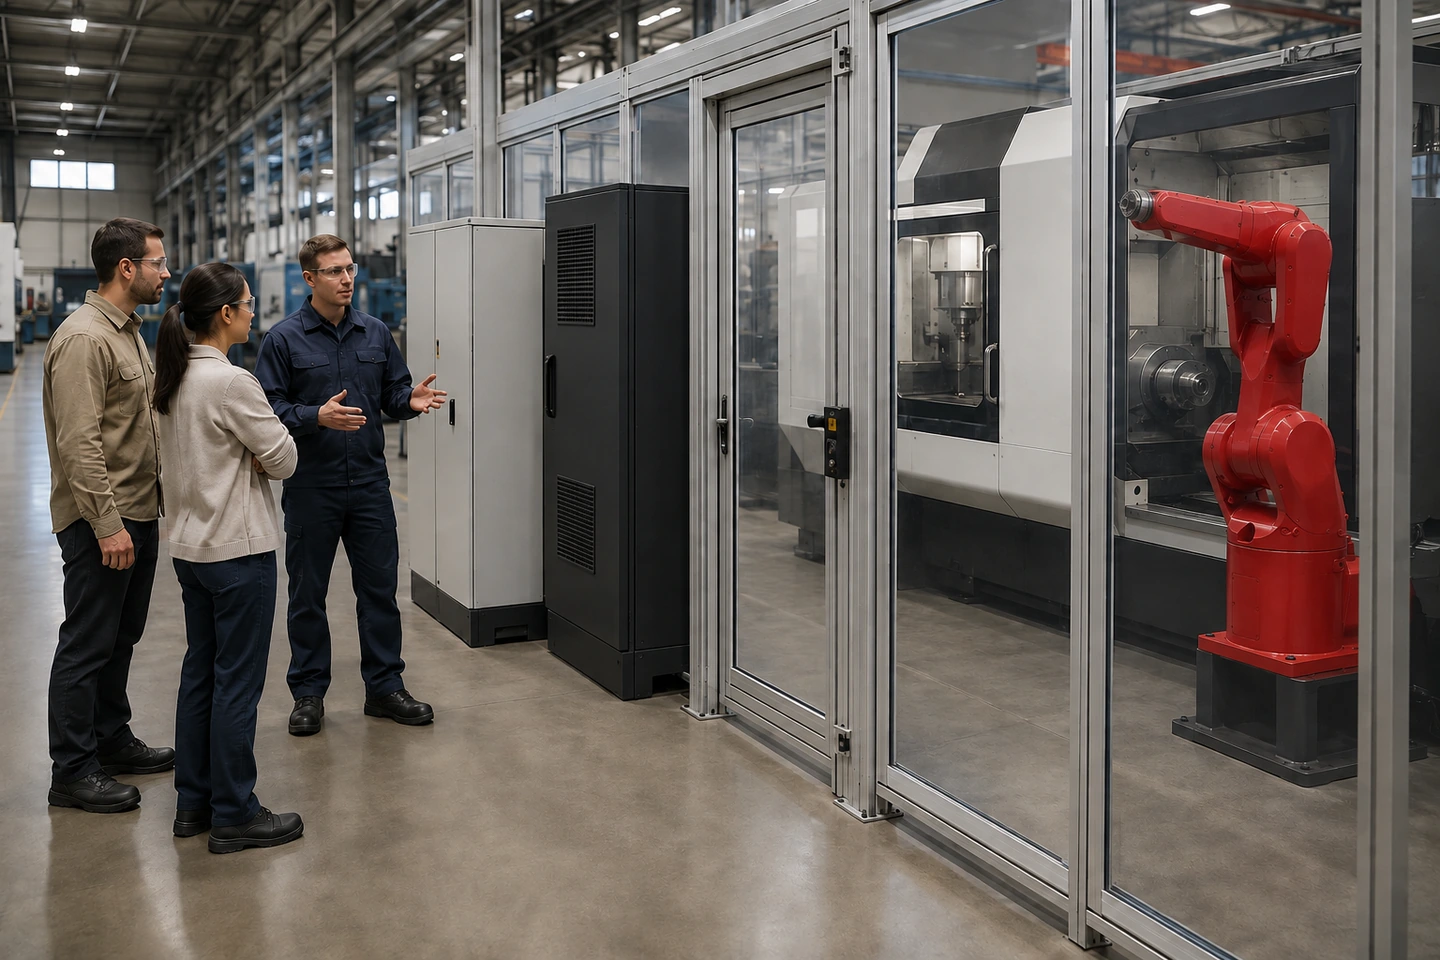 Minh họa bối cảnh ứng dụng: người trong hình không cụ thể và được tạo hoàn toàn, đứng ngoài vùng nguy hiểm. Hình không phải chuyến thăm khách hàng thật, layout đã duyệt hay bằng chứng về khoảng cách an toàn.
Ghi các cửa, phần tháo và điểm đứng cần cho bảo trì
Với từng thiết bị, lập danh mục bề mặt hoặc cửa phải mở, phần có thể cần tháo, hướng nâng hoặc rút, dụng cụ phục vụ và vị trí đứng cần thiết cho kiểm tra hoặc bảo trì. Khoảng không không nên sao chép từ một bài viết hay một máy khác. Nó cần lấy từ tài liệu của đúng nhà chế tạo, đúng model và điều kiện dự án.
Danh mục này không tạo quy trình vào cell, nâng hạ, LOTO hay sửa chữa. Nó chỉ giúp nhận ra một cửa hoặc bề mặt phục vụ có bị robot, tủ, đường ống, khay vật liệu hay vật cản che khuất trong layout đang khảo sát hay không.
Tách các tuyến nhiệm vụ thay vì vẽ một lối chung
Người vận hành, người bổ sung hoặc lấy vật liệu, người thay dụng cụ hoặc đồ gá, người vệ sinh, người dạy chương trình, người xử lý bất thường và người bảo trì có thể cần các điểm đứng và tuyến khác nhau. Ghi riêng cửa truy cập, điểm đứng, tầm nhìn, đường thoát và vật cản cho từng nhiệm vụ giúp dữ liệu không bị lẫn thành một đường đi chung chung.
Các tuyến này không thay cho đánh giá người đi vào vùng nguy hiểm. Nếu công việc liên quan đến điều kiện chạy lại sau dừng, tham khảo xác nhận điều kiện chạy lại sau dừng có kế hoạch để định hướng sang chủ đề phù hợp. Còn trong khảo sát này, các tuyến và điểm đứng vẫn chỉ là đầu vào cần được đánh giá tiếp.
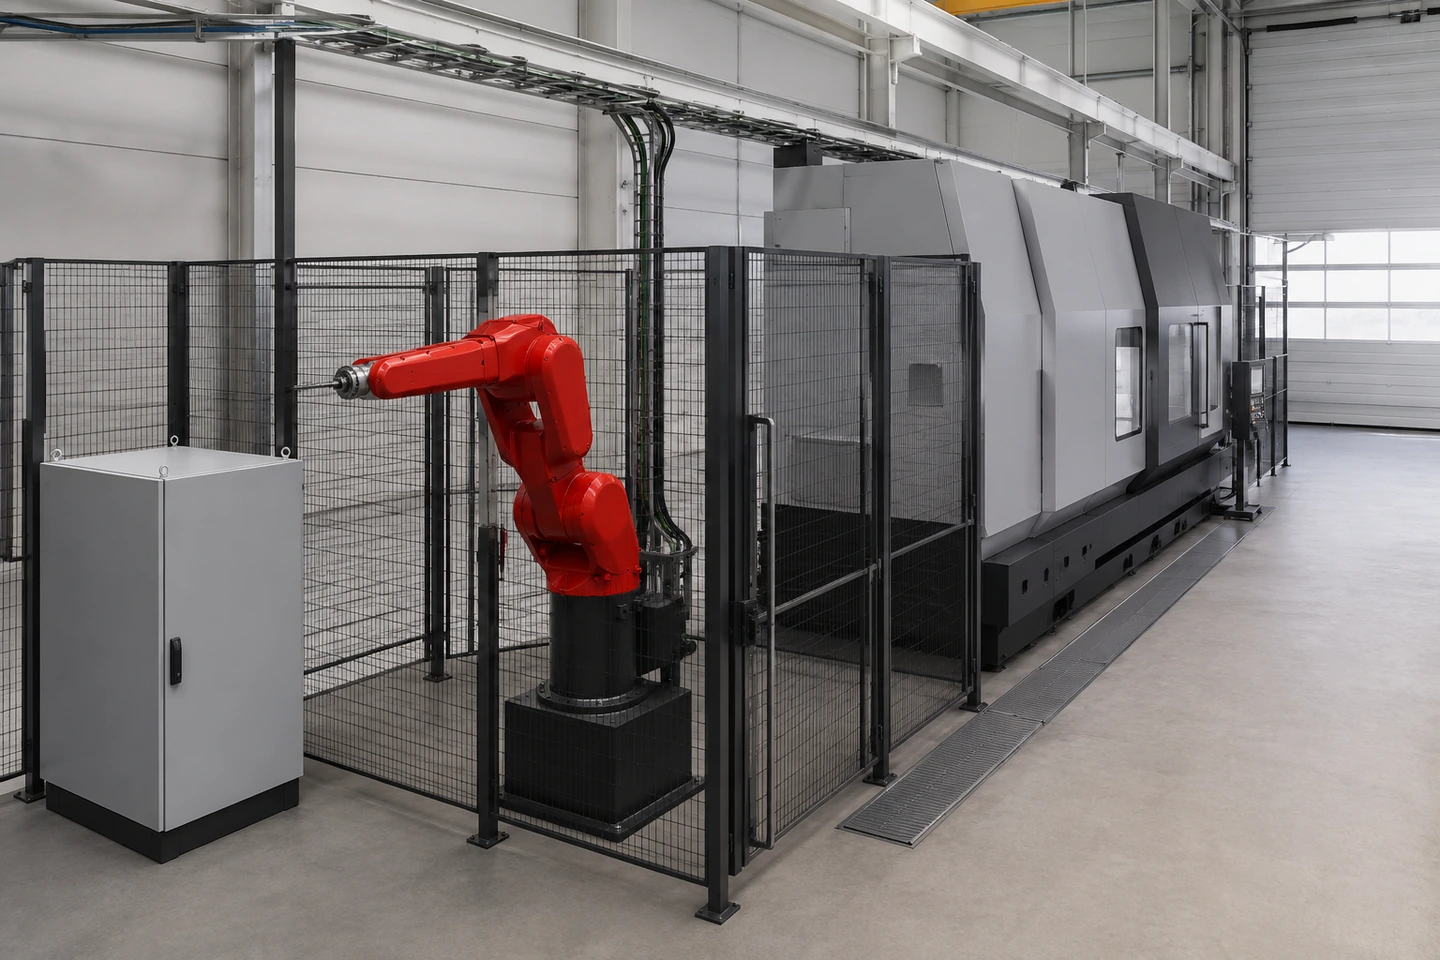 Minh họa bối cảnh ứng dụng: đây là quan hệ không gian khái niệm, không có chữ, kích thước, mũi tên hay sơ đồ kỹ thuật. Nó không phải bản vẽ, vị trí đã xác nhận hoặc kết quả đánh giá dự án.
Giữ tiện ích và điều kiện quanh máy ở trạng thái đầu vào mở
Khảo sát nên ghi nguồn điện, khí nén, thủy lực hoặc tiện ích liên quan, vị trí cách ly, thoát nước hoặc chất lỏng, ánh sáng, phoi, coolant và điều kiện vệ sinh hoặc cản trở quanh thiết bị. Không nên giả định điểm đấu nối hay thông số tiện ích chỉ từ ảnh. Yêu cầu kỹ thuật và an toàn cuối cùng phải theo tài liệu nhà chế tạo và quy định áp dụng.
Khi xác định hướng tiếp cận robot, robot giàn hay robot sáu trục là một đường dẫn điều hướng hữu ích để so sánh phạm vi bố trí. Bài này vẫn không đưa ra reach study hay kết luận robot nào phù hợp.
Bảng khảo sát vị trí lắp và lối bảo trì
| Vị trí hoặc nhiệm vụ | Số đo, trạng thái động hoặc lối cần giữ | Tài liệu, ảnh và mốc | Điểm mở, chủ sở hữu và hành động |
|---|---|---|---|
| Đế hoặc bệ robot | Điền theo khảo sát | Điền layout và ảnh | Điền mục mở |
| Tủ điều khiển | Điền theo khảo sát | Điền layout và ảnh | Điền mục mở |
| CNC và ngoại vi | Điền theo khảo sát | Điền layout và ảnh | Điền mục mở |
| Vùng bao robot, EOAT và chi tiết | Điền trạng thái cần xem | Điền layout và ảnh | Điền mục mở |
| Cửa và phần bảo trì | Điền bề mặt hoặc phần phục vụ | Điền tài liệu nhà chế tạo | Điền mục mở |
| Từng tuyến nhiệm vụ | Điền điểm đứng và vật cản | Điền ảnh và mốc | Điền mục mở |
| Cáp, ống và tiện ích | Điền đầu vào cần xác nhận | Điền tài liệu và ảnh | Điền mục mở |
| Thoát chất lỏng, phoi và coolant | Điền điều kiện hiện trường | Điền ảnh và mốc | Điền mục mở |
Tay kẹp, trạng thái vật liệu và không gian làm việc cũng có thể ảnh hưởng đến những gì cần chụp trong khảo sát. tay kẹp đơn hay kép cho robot CNC cung cấp ngữ cảnh điều hướng cho chủ đề tay kẹp, không thay đổi phạm vi khảo sát này. Trang trạm robot linh hoạt và trang thiết bị QR6-990 cũng chỉ dùng để điều hướng; không được suy ra kích thước, vùng bao hay khả năng của robot sáu trục từ tên trang hoặc hình sản phẩm.
Khi nào cần rà soát lại khảo sát?
Đầu ra cần giữ layout có phiên bản, bảng đo hoặc ảnh, danh mục tài liệu nhà chế tạo đã dùng, điểm chưa xác nhận, chủ sở hữu và hành động tiếp theo. Khi robot, EOAT, chi tiết, CNC, tủ, tuyến người, hàng rào hoặc đầu vào liên quan thay đổi, cần rà soát lại những phần bị ảnh hưởng trước khi dùng bản khảo sát làm dữ liệu tiếp theo.
Câu hỏi thường gặp
Có thể xác nhận vị trí chỉ bằng ảnh không?
Không. Ảnh cần mốc đo, hướng ảnh và liên kết với layout có phiên bản để đối chiếu. Ảnh đơn lẻ không chứng minh vị trí phù hợp.
Khoảng trống bảo trì dùng một số chung được không?
Không. Khoảng không cần dựa vào tài liệu của đúng nhà chế tạo, đúng model và điều kiện dự án. Bài khảo sát không đưa ra một giá trị chung.
Khảo sát lối bảo trì có thay thiết kế vùng an toàn không?
Không. Khảo sát chỉ ghi các cửa, điểm đứng, tuyến và vật cản như đầu vào. Thiết kế vùng an toàn và đánh giá rủi ro là công việc riêng theo dự án.
Khi nào khảo sát lại?
Rà soát lại khi robot, EOAT, chi tiết, CNC, tủ, tuyến người, hàng rào hoặc đầu vào liên quan thay đổi, vì các thay đổi đó có thể ảnh hưởng đến layout và lối phục vụ.
Nguồn và giới hạn sử dụng
Bài viết chỉ dùng QX027-F01 đến QX027-F06 và các bản ghi thực tế được chỉ định trong nhiệm vụ. Nó tổ chức dữ liệu khảo sát, không thiết kế móng, vùng an toàn, hàng rào, interlock, LOTO, reach study hay quy trình bảo trì; cũng không xác nhận tương thích, tuân thủ, chứng nhận, an toàn, năng suất hoặc kết quả.
Gửi dữ liệu khảo sát
Hãy chuẩn bị layout, ảnh có mốc và hướng, vị trí CNC, tủ và ngoại vi, cửa hoặc phần cần phục vụ, tuyến người—vật liệu—bảo trì, cáp hoặc ống, tiện ích và các điểm mở, rồi gửi dữ liệu khảo sát để QIXING hỗ trợ tổ chức đầu vào. Việc trao đổi này không hứa model, tầm với, tương thích, tuân thủ, an toàn, năng suất hay kết quả.