应用说明 / 2026-10-26
偏心工件自动上下料:怎样整理不同姿态的负载评审资料?
先认清工件与末端总成版本,再区分连接关系改变和整体姿态改变,把既有负载数据、姿态视图与厂家报告对应起来。
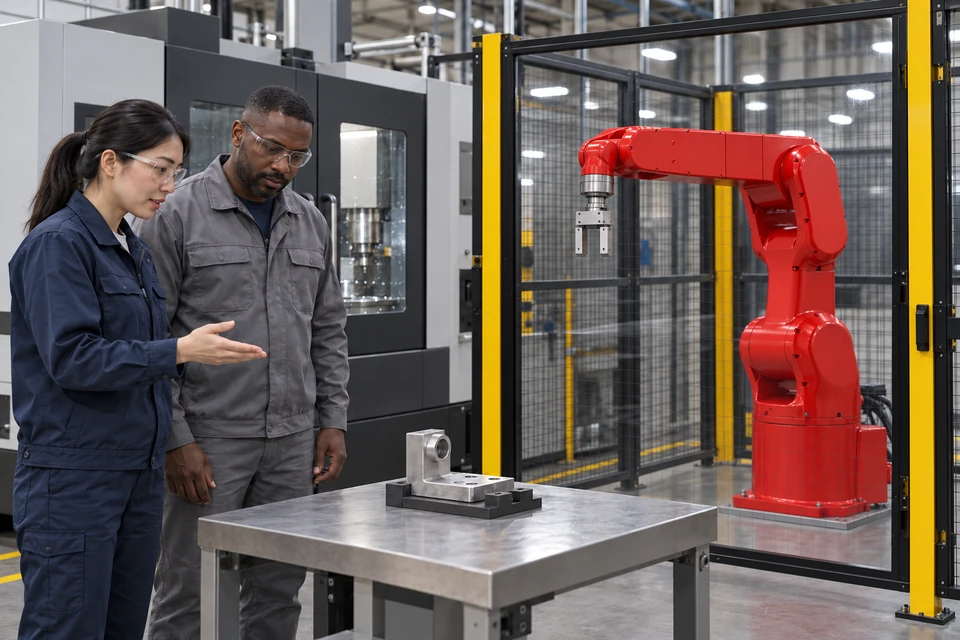 应用场景示意
整理偏心工件负载评审资料,先认清工件、夹爪与连接件属于哪一版实际总成,再区分连接关系改变与同一固定总成的整体姿态改变。把已有负载数据、坐标说明、姿态视图和厂家报告对应到同一对象,缺少的资料保留待核。仅凭工件重量、外形或一张照片,不能得出适配结果;也不能把“换姿态”直接说成“工件自身重心移动”。本文提供资料交接建议,不给允载、测量、设置或运行步骤。
先认清工件和总成,避免资料对应错对象
UR30 的 Maximum Payload 原厂手册将夹爪与工件都计入搬运负载,并涉及法兰至负载重心的偏置和该型号特定的姿态条件。它说明评审不能只看工件重量;其中的载荷曲线、条件和限值不宜移用于其他机器人或具体琦星项目。
对于已有偏心件资料,建议先把工件图样或模型版本,与实际夹爪、连接件和抓取关系对应清楚。单件的重量文件、另一版夹具的装配图和当前照片,不能只凭文件名相近就归为同一总成。外形不对称也不等于已经知道重心坐标;没有质量分布或重心出处时,在交接处写明待核,而不是在照片上猜一个位置。
需要完整负载输入维度时,可阅读六轴机器人负载清单(英文相关页)。本篇关注同一个偏心件的不同姿态资料如何归属,不再展开整套负载选型清单。
分清连接关系改变,还是总成整体换了姿态
“姿态不同”可能在描述两类资料:一类涉及工件对夹爪、法兰的实际抓取或安装关系改变;另一类仍是同一固定总成,只是整体在空间中的朝向不同。整理文件时,建议依据已有装配或抓取资料区分这两类情况。关系尚未确认,就保留问题,不能仅凭不同机位的照片认定已经换了抓取方式。
UR7e 的 Payload 原厂说明分别列出质量、重心和惯量,并说明惯量坐标轴与工具法兰轴对齐。基于这些定义,本文作一项项目坐标澄清推论:若质量分布不变,且工件相对夹爪和法兰固定为刚性总成,仅整体转动,不应写成工件自身或法兰参照下的重心必然改变。实际项目是否满足上述假设,仍须由资料确认。
这不等于不同朝向的负载影响相同。工具相对重力的方向以及机器人各轴的负载判断,应交所选设备厂家评审。本文的资料整理建议是:连接关系或组成有变动时,重新核对对应哪版总成数据;只属同一总成整体姿态改变时,保留总成对应关系,另附已有姿态资料。这一分组不代表每种姿态都要新增控制器负载参数,也不是重抓或翻转方案。
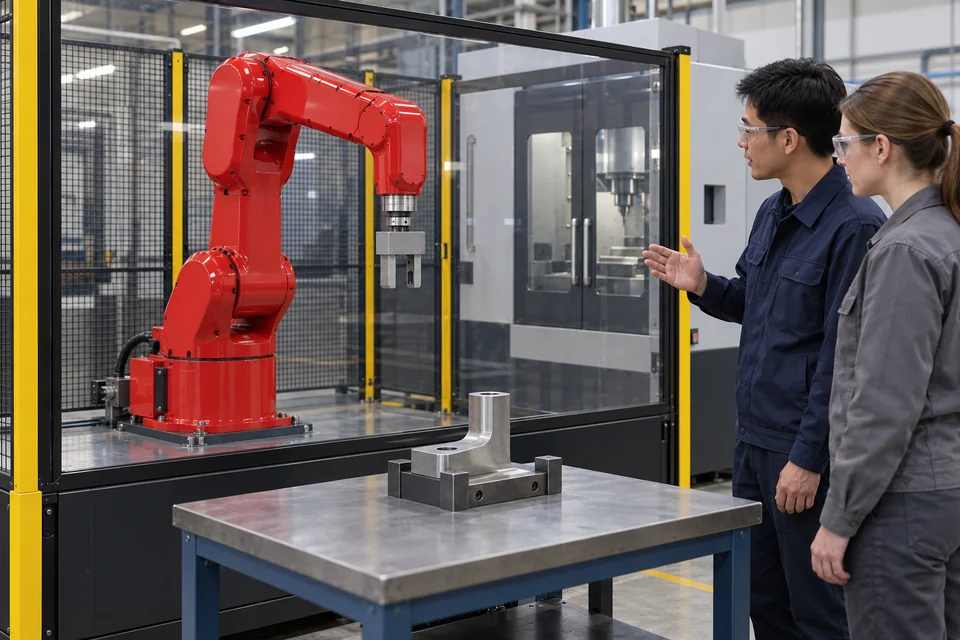 应用场景示意
给已有姿态视图附上对象和参照
将现有且获准共享的照片、模型视图,与工件和总成版本、抓取关系、坐标或方向参照及资料出处放在一起,是本文提出的项目资料整理建议。其依据是原厂对负载对象、坐标和分析输入的区分,不是原厂指定的试验规程。视图只能说明它实际记录的内容,不能替代有出处的重心或惯量数据。
若文件只写“正面”“翻转后”,可请资料提供方在已有记录范围内说明:它属于哪个对象、相对什么参照,以及连接关系是否有变。无法确定的字段写待核。视图编号只用于文件对应,不是程序点或设备动作顺序;也不能由几张静止照片推断中间路径、关节配置或全程负载已经通过。
负载资料中的坐标和单位同样应保留原始出处,让厂家知道数据在什么参照下表达。没有坐标说明时,先交接这个缺口,不自行换算或补写位置。本篇整理现存资料,不要求为凑齐视图去移动设备、测重或试运行。
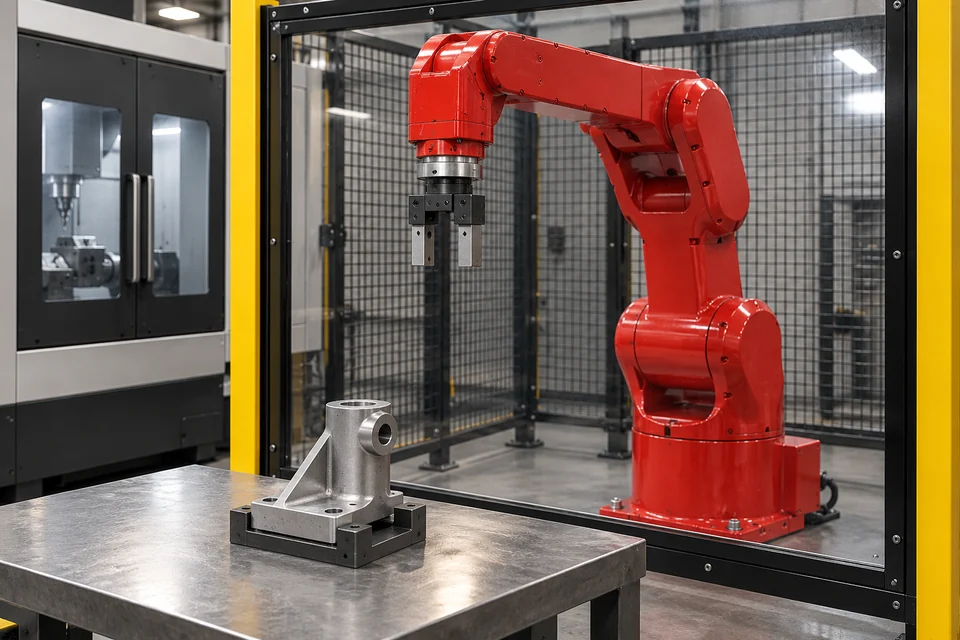 应用场景示意
将厂家报告对应到它实际覆盖的工况
KUKA Load 官方服务说明列出质量、重心、惯量等输入,以及法兰和各轴的静态、动态负载分析与报告分享功能。这里仅用它说明厂家评审需要明确输入对象和条件,没有运行该服务或取得本项目报告,也不表示该工具适用于其他品牌设备。
若项目已有报告,建议请对应负责方确认:报告针对哪一机器人及厂家版本,采用哪版总成资料,实际覆盖哪些安装或姿态条件。将这些内容与已有视图对应,能让后续交接明确“这份结论针对什么对象”。报告缺失、版本不明或适用条件未确认时,分别留作待核,不能以一个软件界面或通用曲线替代本工况的结论。
报告中的结论还应保留原有适用范围。某份资料讨论负载,并不能由本文扩写为夹紧、精度、节拍或生产放行已经验证。需要补充什么证据,由实际厂家及项目责任方根据真实对象确认;本篇不推导余量,也不替代他们作出可运行判断。
用一条交接记录保留待核项
下表是项目资料交接建议,将一个实际总成与某份已有姿态视图、负载资料和报告相对应。未知项写待核,不预填数值、动作或通过结果;表格不构成试验或运行规范。需要多少行取决于实际已有资料,不把行数当作姿态试验数量。
| 工件 / 总成版本与抓取关系 | 既有姿态视图及参照 | 负载数据出处 / 坐标 / 单位 | 厂家报告及适用条件 | 待核项与负责方 |
|---|---|---|---|---|
| 待项目填写 | 待项目填写 | 待项目填写 | 待项目填写 | 待项目核对 |
交接时,将同一对象的原始文件附到对应记录;资料间存在差异,就记明差异由谁确认。先让“对象—视图—数据—报告”能够相互追溯,而不是把尚未确认的文件拼成一份完整结论。这个对应方法也是本文的项目整理建议,不是经过本项目试验验证的评审标准。
常见问题
同一个工件换了姿态,重心就一定变了吗?
不能这样直接判断。在质量分布不变、工件相对夹爪及法兰固定的刚性总成假设下,整体换姿态不等于工件自身或法兰参照下的重心改变。这是本文的坐标澄清推论;实际连接假设、相对重力的朝向及各轴负载影响,还需分开核对并交厂家判断。
工件重量低于机器人标称负载,就能直接判断可用吗?
不能仅凭这两个数下结论。应把真实总成资料、对应厂家条件和实际报告联系起来,确认评审对象与适用范围。本文没有本项目的负载限值或余量。
看照片能确定偏心工件的重心在哪里吗?
不能凭不对称外形或照片确定质量分布和具体重心。需要已有且有出处的项目数据;尚未取得时留待核,示意配图也不能代替这些数据。
每种姿态都要新增一个控制器负载参数吗?
不能从本文的资料分组推出设置规则。先分清总成或连接关系与整体空间姿态,再由所选设备厂家及合格项目人员依据资料确认实际参数和程序;本文不给设置步骤。
带齐总成与姿态资料,讨论单机上下料
琦星公开的单台 CNC 上下料业务可作为项目沟通背景。汽配、五金终端工厂可联系琦星,提供获准共享且脱敏的工件及总成版本、已有抓取关系资料、姿态视图和坐标说明,以及已有负载资料、厂家报告与待核负责方。资料用于具体项目评审,不代表已有偏心件配置或交付结果,也不预先承诺适配、允载或节拍。